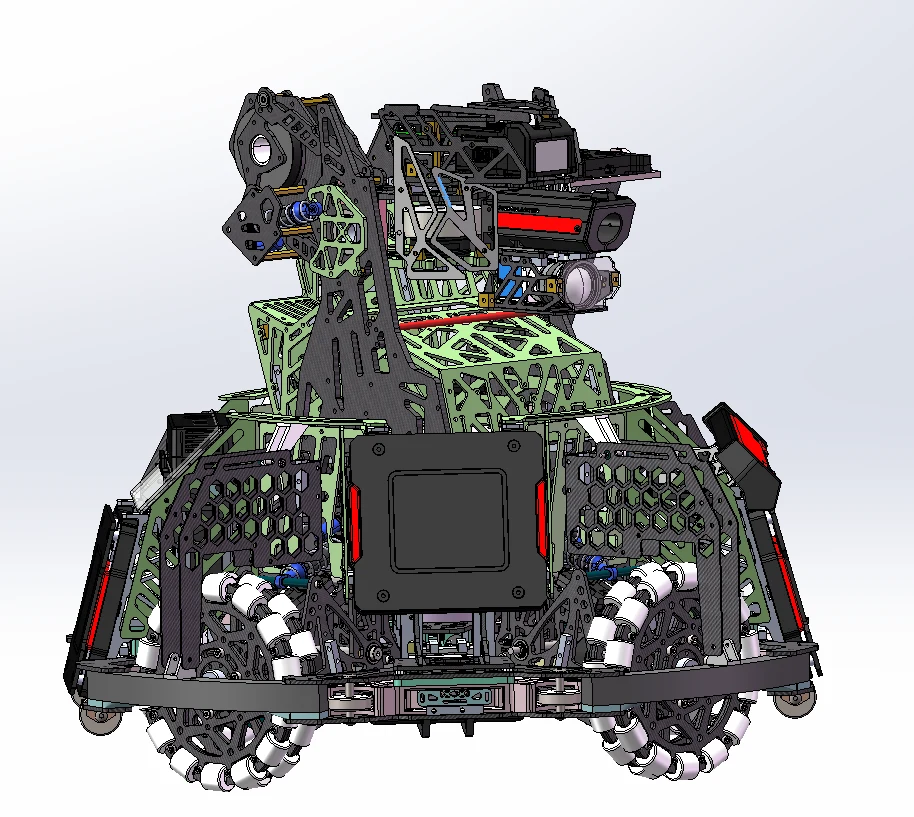
可靠参赛,构建完整系统。
麦轮底盘 / 弹簧悬挂 / GM6020 云台
25赛季步兵
麦轮采用压紧盖夹持的安装方式:压紧盖将轮毂压紧,电机轴穿过麦轮中心并作为转轴,麦轮整体随悬架摆动。悬架主体由 3D 打印成型。考虑到打印件在层间结合力方向的抗拉与抗弯强度有限,不宜直接承受整车载荷,我们在关键承力路径上采用玻纤板双侧夹持的复合方案(图中灰色两层即为玻纤)。悬臂通过夹持 3D 打印件的玻纤板与底盘连接,使载荷经玻纤板传递至底盘,3D 打印部分只承担定位与形状约束,从而在控制重量的同时获得足够的结构刚度。
右手轮组 轮组悬臂(蓝色为压紧盖)
轮组采用拉伸弹簧式悬挂:弹簧两端通过普通螺栓与塞打螺栓分别固定于悬臂和底盘之间,悬臂绕支点摆动时通过弹簧的拉伸变形吸收路面冲击。设计上未采用减震器,原因在于麦轮自身的接地特性已提供一定的行驶稳定性,对阻尼调节的需求不高,采用弹簧即可满足步兵工况下的缓冲要求。该方案结构简单、重量轻,且弹簧刚度和预紧量便于调试。建模分析显示,该悬挂可提供约 20° 的摆臂缓冲行程;实测减震效果良好(注:该角度为建模结果,实车受装配间隙与弹簧实际刚度影响可能略有偏差)。
在 2025 赛季的线下实战中,该轮组与悬挂方案体现出良好的行驶平稳性:操作手在操控过程中未感受到由底盘不稳定带来的震动,图传画面稳定、无抖动现象。这表明弹簧悬挂方案对路面冲击的抑制满足步兵的实际操作需求,人机交互层面的反馈与仿真预期一致。
悬臂的弹簧减震 轮组相对的安装角度
底盘主体采用井字形框架:以四根铝方构成主要承载骨架,四根铝方的侧壁分别安装轮组安装架与步兵腹板;保险杠通过侧方的装甲保护板固定在铝方上,飞坡加强件同样与主体铝方直接连接,底盘保护板则安装在轮组安装架上。各铝方之间通过 3D 打印件作为转接件实现连接,以解决异形接头、多角度过渡等问题,避免过多加工工序。由此形成以铝方为骨架、打印件为转接、功能件模块化挂载的底盘结构。
该底盘整体结构牢固、构型相对简洁,但在装配环节存在明显的可制造性问题:四根主铝方上的螺栓连接装配可达性较差,拧紧操作空间受限;自组装过程中,铝方之间存在孔位偏差导致无法对中的情况,需要反复修配调整,显著增加了装配工时。这一问题反映出铝方型材在加工与定位精度上存在局限,也提示后续设计应优先优化孔位配合策略与装配顺序。保险杠的四个角安装了导轮,用于防磕碰,导轮使用的两个3D打印件加对锁螺栓进行安装。
底盘框架(标黄的是腹板,黑色的是铝方,保护板所用的是玻纤为灰色)
最终底盘外形尺寸严格控制在规则允许的步兵上限之内,在满足全部功能件布置的前提下实现了尺寸的充分利用。整车重量约 16 kg,在首次参赛版本中属于可接受的量级,后续迭代的步兵 V2 底盘则针对重量进一步做了轻量化优化。
底盘下部(腹板上的白色装置是场地交互模块)
Yaw 轴负责整个云台的左右回转,是云台结构中约束条件最多的环节:它既要实现低头与抬头的独立解耦,又需保证云台与底盘之间的相对连续转动。驱动采用 GM6020 直流无刷电机,并配置导电滑环实现底盘与云台之间的电气通路。由于底盘供电、通信等全部线缆均需经 Yaw 轴穿引,若无滑环则线缆将随云台转动累积缠绕,限制回转范围并带来断线风险。因此 Yaw 轴实际构成为“电机 + 滑环”两部分,滑环承担连续转动下的信号与电能传递,是实现云台 360° 无限制回转的关键。
GM6020 电机采用上下夹持的安装方式,夹持于电机安装底板与云台基座安装底板之间,由两块底板共同约束电机机身,形成刚性固定。电机转子与云台内置的蚊香盘(螺旋簧片总成)固定,蚊香盘再与连接云台臂的轴承连接,由此将转子转矩逐级传递至云台臂,实现 Yaw 轴回转。
该结构中的蚊香盘兼具两个功能:一是传递扭矩,二是缓冲急停、急刹工况下云台的惯性冲击。由于蚊香盘需在传扭与弹性变形之间取得平衡,材料刚度过高会削弱其减振能力,而刚度过低又会导致传递滞后,因此选用玻纤板作为材料;玻纤的弹性模量与韧性组合,既能满足扭转传力要求,又能提供必要的柔性变形来吸收冲击。
Yaw轴 蚊香盘
云台臂是云台的主要承力构件,负责承载整个云台及 Pitch 轴电机的重量,并通过 Pitch 轴电机调整云台的俯仰摆动。云台臂经 3D 打印件固定于云台底板,将 Yaw 轴的转矩传递至云台臂,实现云台整体随 Yaw 轴回转。
pitch轴